AI Digest, um resumo do que mais importante está a acontecer no campo da Inteligência Artificial
O software começa a trocar de estrutura
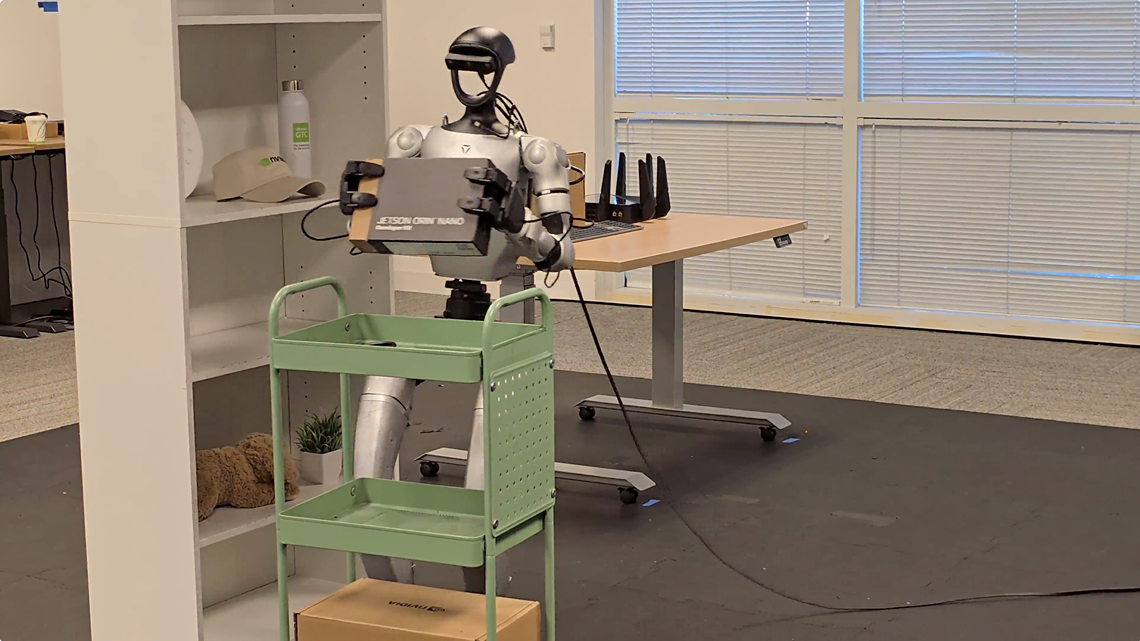
Na robótica, o software continua, em larga medida, preso à estrutura para que foi treinado: mudar o número de braços, articulações, câmaras ou mãos é suficiente para tornar difícil a transferência do comportamento aprendido. Mas os modelos mais recentes começam a reduzir tal dependência. A Google DeepMind apresentou há pouco tempo o Gemini Robotics 2, um modelo que combina visão e linguagem para decidir que movimentos deve um robot executar. O mesmo modelo treinado conseguiu controlar configurações muito diferentes: o Apollo 2, um humanoide construído pela Apptronik, equipado com dois tipos de mãos, assim como uma plataforma formada por dois braços robóticos Franka. Uma versão concebida para correr directamente no robot pode, ainda, ser adaptada a máquinas com outras formas, sensores e articulações usando apenas algumas horas de recolha de dados adicionais. A Nvidia está a seguir uma direção semelhante com o GR00T N1.6, um modelo para controlo de robots treinado com dados provenientes de humanoides, braços robóticos e outras configurações físicas, procurando que parte do comportamento aprendido sobreviva à mudança de máquina. As diferenças mecânicas, evidentemente, não desapareceram — um braço industrial continua sem pernas e um humanoide continua a ter o inconveniente de as possuir —, mas começam a deixar de determinar todo o software que existe acima delas. A mecânica continua a impor os limites, naturalmente. O que começa, entretanto, a desaparecer é a obrigação de ensinar tudo de novo ao software, de cada vez que muda o corpo onde aquele corre. O cientista que treinou sem ocupar o laboratório
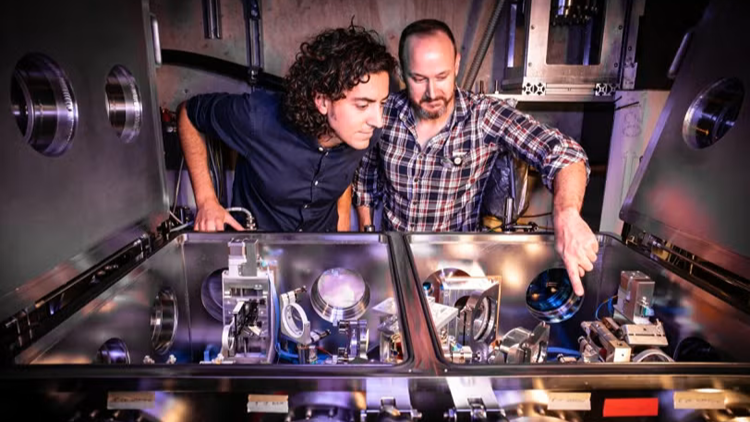
Num sincrotrão, o tempo de máquina é um recurso demasiado caro para ser usado a ensinar um agente por tentativa e erro. Estas instalações aceleram partículas para produzir feixes extremamente intensos destinados ao estudo da estrutura de materiais, e o acesso é limitado e disputado entre equipas de investigação. Uma equipa do SLAC National Accelerator Laboratory, um centro de investigação norte-americano associado à Universidade de Stanford, construiu, por isso, uma cópia virtual de uma das suas estações experimentais. Neste simulador, um agente baseado num grande modelo de linguagem — capaz de observar o estado do equipamento, decidir a ação seguinte e emitir comandos para os instrumentos — aprendeu a orientar amostras de materiais perante um feixe de raios X. O agente interpretou as imagens produzidas pelo detetor, ajustou os motores que posicionavam a amostra e repetiu o processo até encontrar a orientação procurada. Os investigadores transferiram depois o mesmo procedimento para o equipamento físico. O agente conseguiu orientar as amostras e reagiu ainda a problemas que não tinham sido incluídos no simulador, entre eles um erro de 1,5 graus na posição indicada por um dos motores. Por segurança, continuava a existir um investigador no circuito: recebia os comandos propostos pela IA e introduzia-os no sistema de controlo sem os alterar. É uma interface humana bastante sofisticada para uma função próxima do copiar-e-colar, mas provavelmente razoável quando atrás do teclado existe um acelerador de partículas. Neste caso, a réplica digital resolve uma limitação bastante material: permite treinar o operador sem ocupar, durante a aprendizagem, o equipamento científico que ele terá depois de operar. Imaginem-se as possibilidades quando tal tipo de simulação for generalizável. IA entra na sala de operações
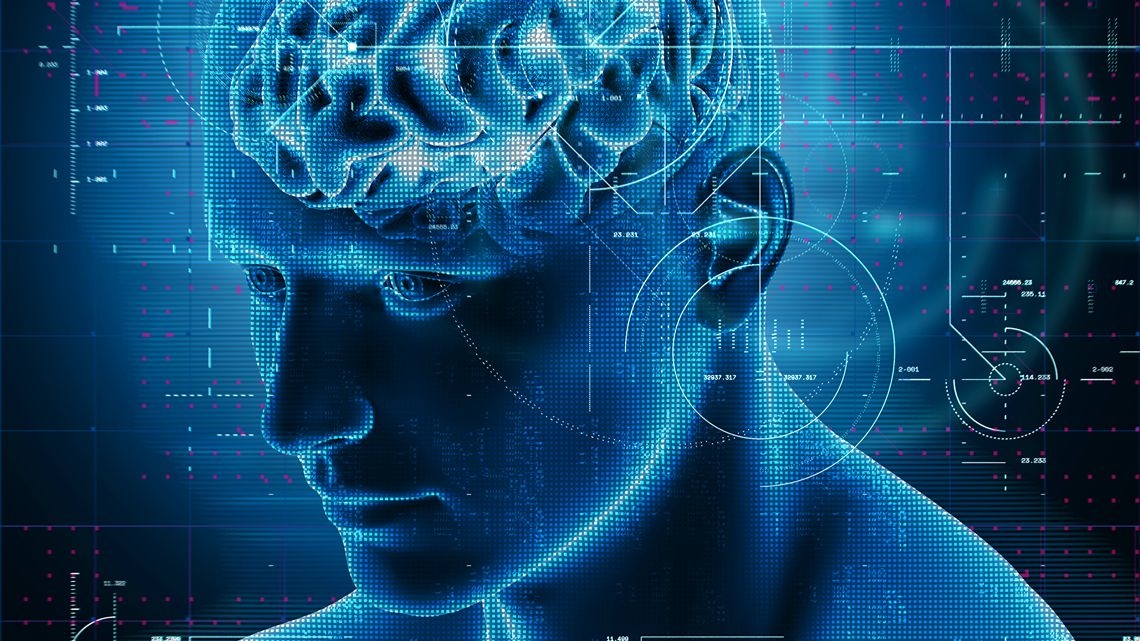
Em Londres, no National Hospital for Neurology and Neurosurgery, um neurocirurgião removeu um tumor da hipófise enquanto um sistema de inteligência artificial analisava, em tempo real, as imagens da câmara endoscópica. Desenvolvido pela University College London, o sistema identificava estruturas críticas na base do cérebro e assinalava zonas de risco durante a intervenção. O doente, cuja visão estava seriamente comprometida, recuperou-a depois da operação. A expressão “surgical ChatGPT” apareceu entretanto na imprensa para caracterizar esta intervenção, como seria difícil evitar. A comparação é boa para títulos de notícias, mas bastante menos útil para perceber o que aconteceu. O sistema vai reconhecendo a anatomia, os instrumentos e as interações com os tecidos enquanto a cirurgia decorre. Foi treinado e avaliado com centenas de vídeos de operações anteriores e corre numa plataforma Nvidia Clara IGX, destinada à execução de modelos de IA em dispositivos médicos. Enquanto a cirurgia decorre, o sistema acompanha o campo operatório fotograma a fotograma e assinala estruturas que importa não perder de vista. Parte do trabalho da equipa consistiu precisamente em decidir o que mostrar ao cirurgião e como indicar quando o modelo estava menos seguro. É um detalhe menos fotogénico do que a ideia de um ChatGPT a ajudar numa operação ao cérebro, mas provavelmente mais importante: não basta que o sistema reconheça corretamente uma estrutura se a forma como apresenta essa informação interferir com quem está a operar. A própria interface entra assim no problema da segurança clínica. Este foi o primeiro doente de um ensaio ainda em curso. A recuperação da visão mostra que a operação correu bem; não demonstra que a IA a tornou mais segura ou mais eficaz. Isso exigirá outro tipo de medições. Para já, basta o que efetivamente aconteceu: foi usada visão computacional suficientemente rápida e precisa para acompanhar uma neurocirurgia em curso e apresentar informação utilizável ao especialista que continuava em controlo, a tomar as decisões. Só isto vale bem mais do que quaisquer títulos futuristas. |
Receba todas as novidades na sua caixa de correio!